01中立復帰
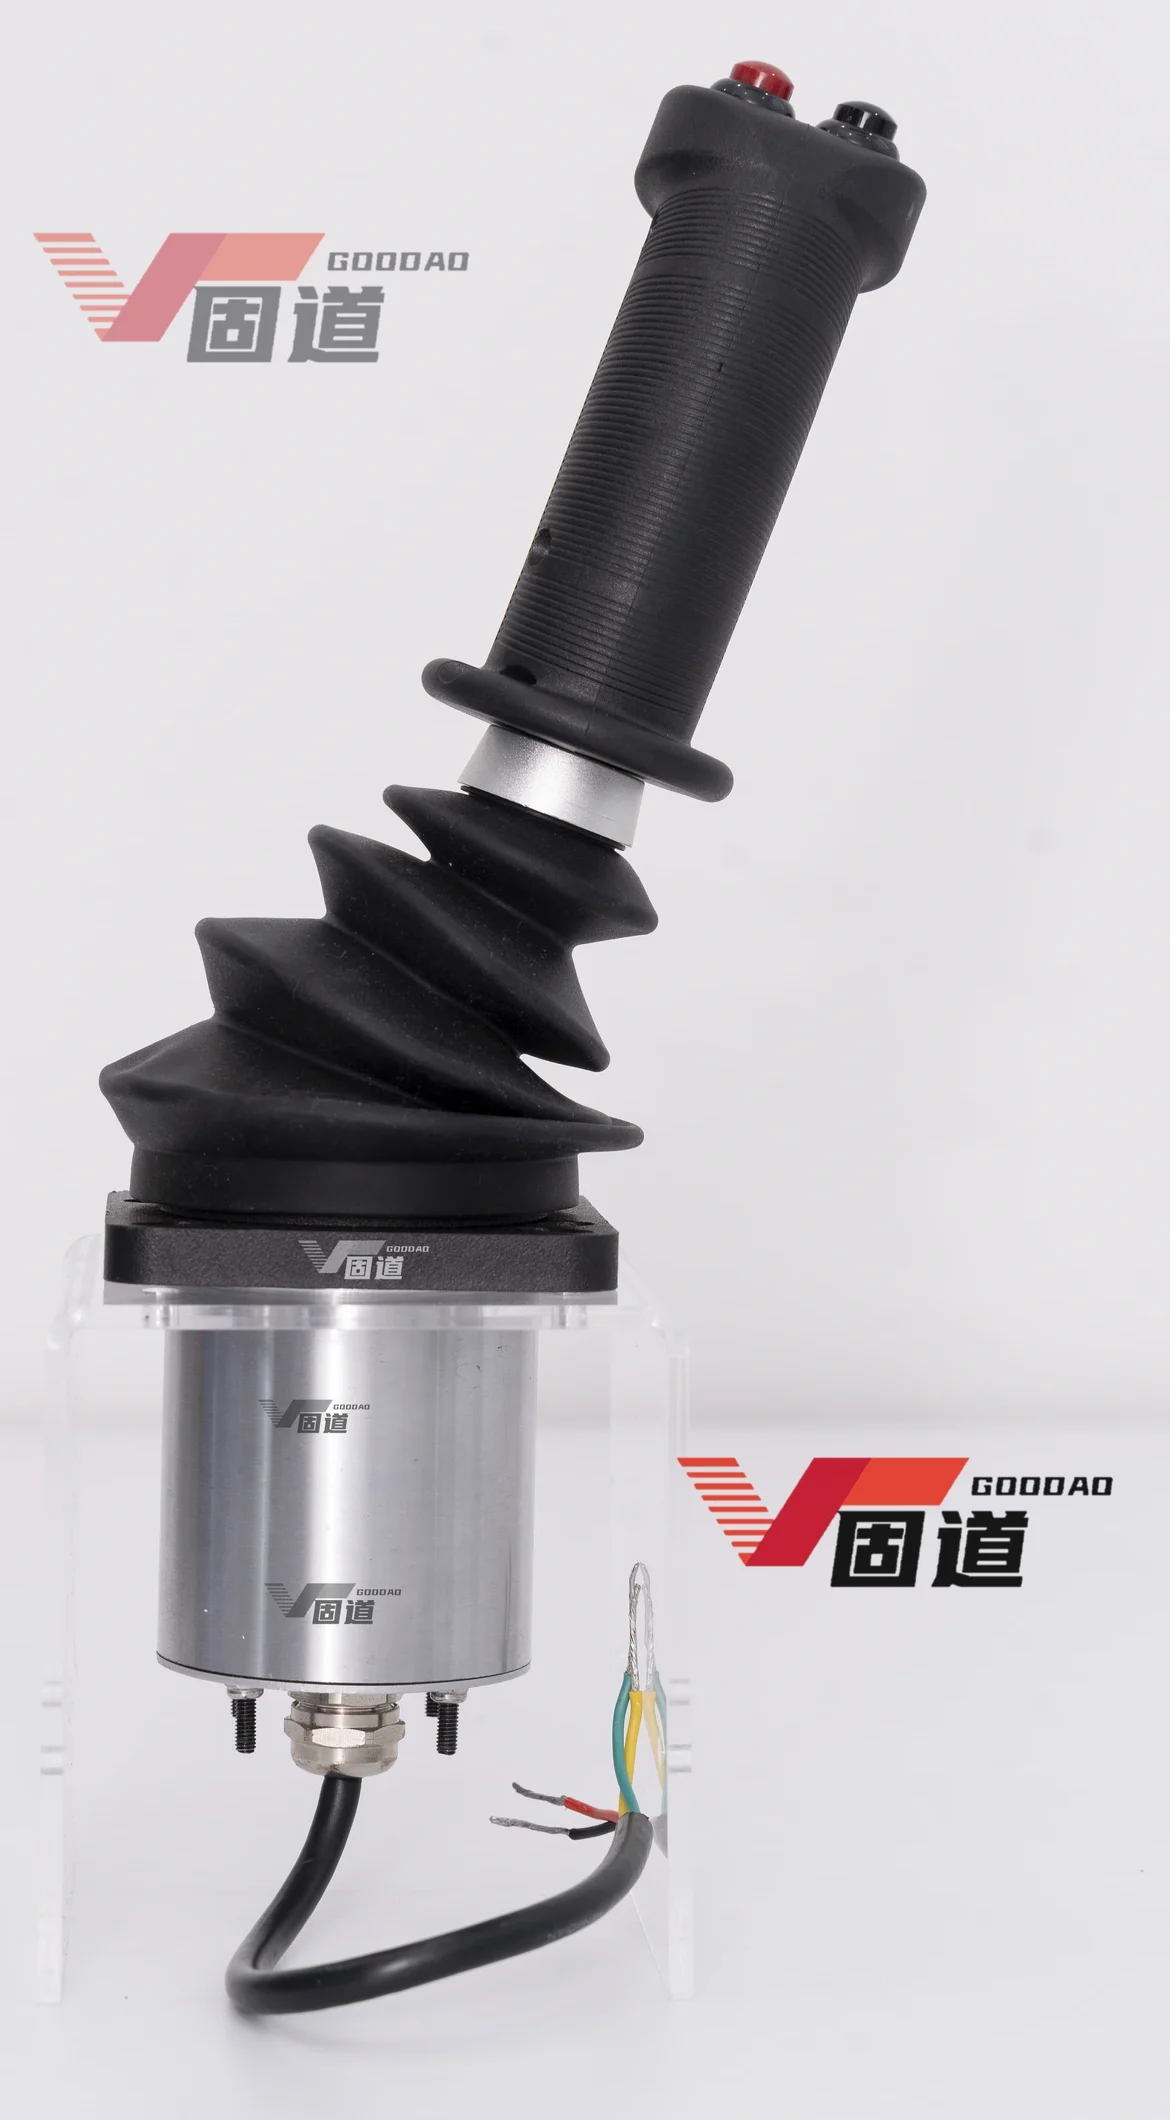
比例制御 · 中立へ自動復帰
中立復帰ジョイスティック完全自社設計 · 自社知的財産
特許出願中
開発完了 · 金型製作に対応サンプル提供可。量産案件は金型を製作して供給し、金型費はその後のご注文から差し引きます。ケーブル長・ボタン・コネクタは変更可能です。金型・購入条件→
CAT 487-8455 代替
高速かつ精密な比例入力が求められるプロ向け操作に。手を離すと中立に戻り、建設機械の連続操作に最適です。
- ヘビーデューティ
- スプリング復帰または空気圧復帰
- 建設機械
 GUDAO操作のために設計
成都固道科技 · 独自設計 · 自社知的財産
固道は従来設計を模倣せず、すべての操作部品を原理から設計し直しています。構造がシンプルなほど摩耗箇所が減り、組立品質がそろい、コストも合理的になります。確かな性能を前提に、各機種は寿命、小型化、機能の信頼性においてそれぞれの強みを持っています。電子ジョイスティック、サムジョイスティック、ジョイスティックグリップ、角度センサの中核構造はすべて自社設計で、自社の知的財産権を有しています。
製品カテゴリー 01
 電子ジョイスティック
プロ向け操作盤、移動機械、特殊操作席のためのハンドコントロール。
当社の電子ジョイスティックは、中立復帰型と摩擦保持型の2系統です。カードをクリックすると下の製品へ移動します。スプリング復帰型と摩擦保持型の取付図、組立図、仕様カタログは各カテゴリーの下とダウンロードに掲載しています。空気圧復帰型の資料はご要望に応じて提供します。
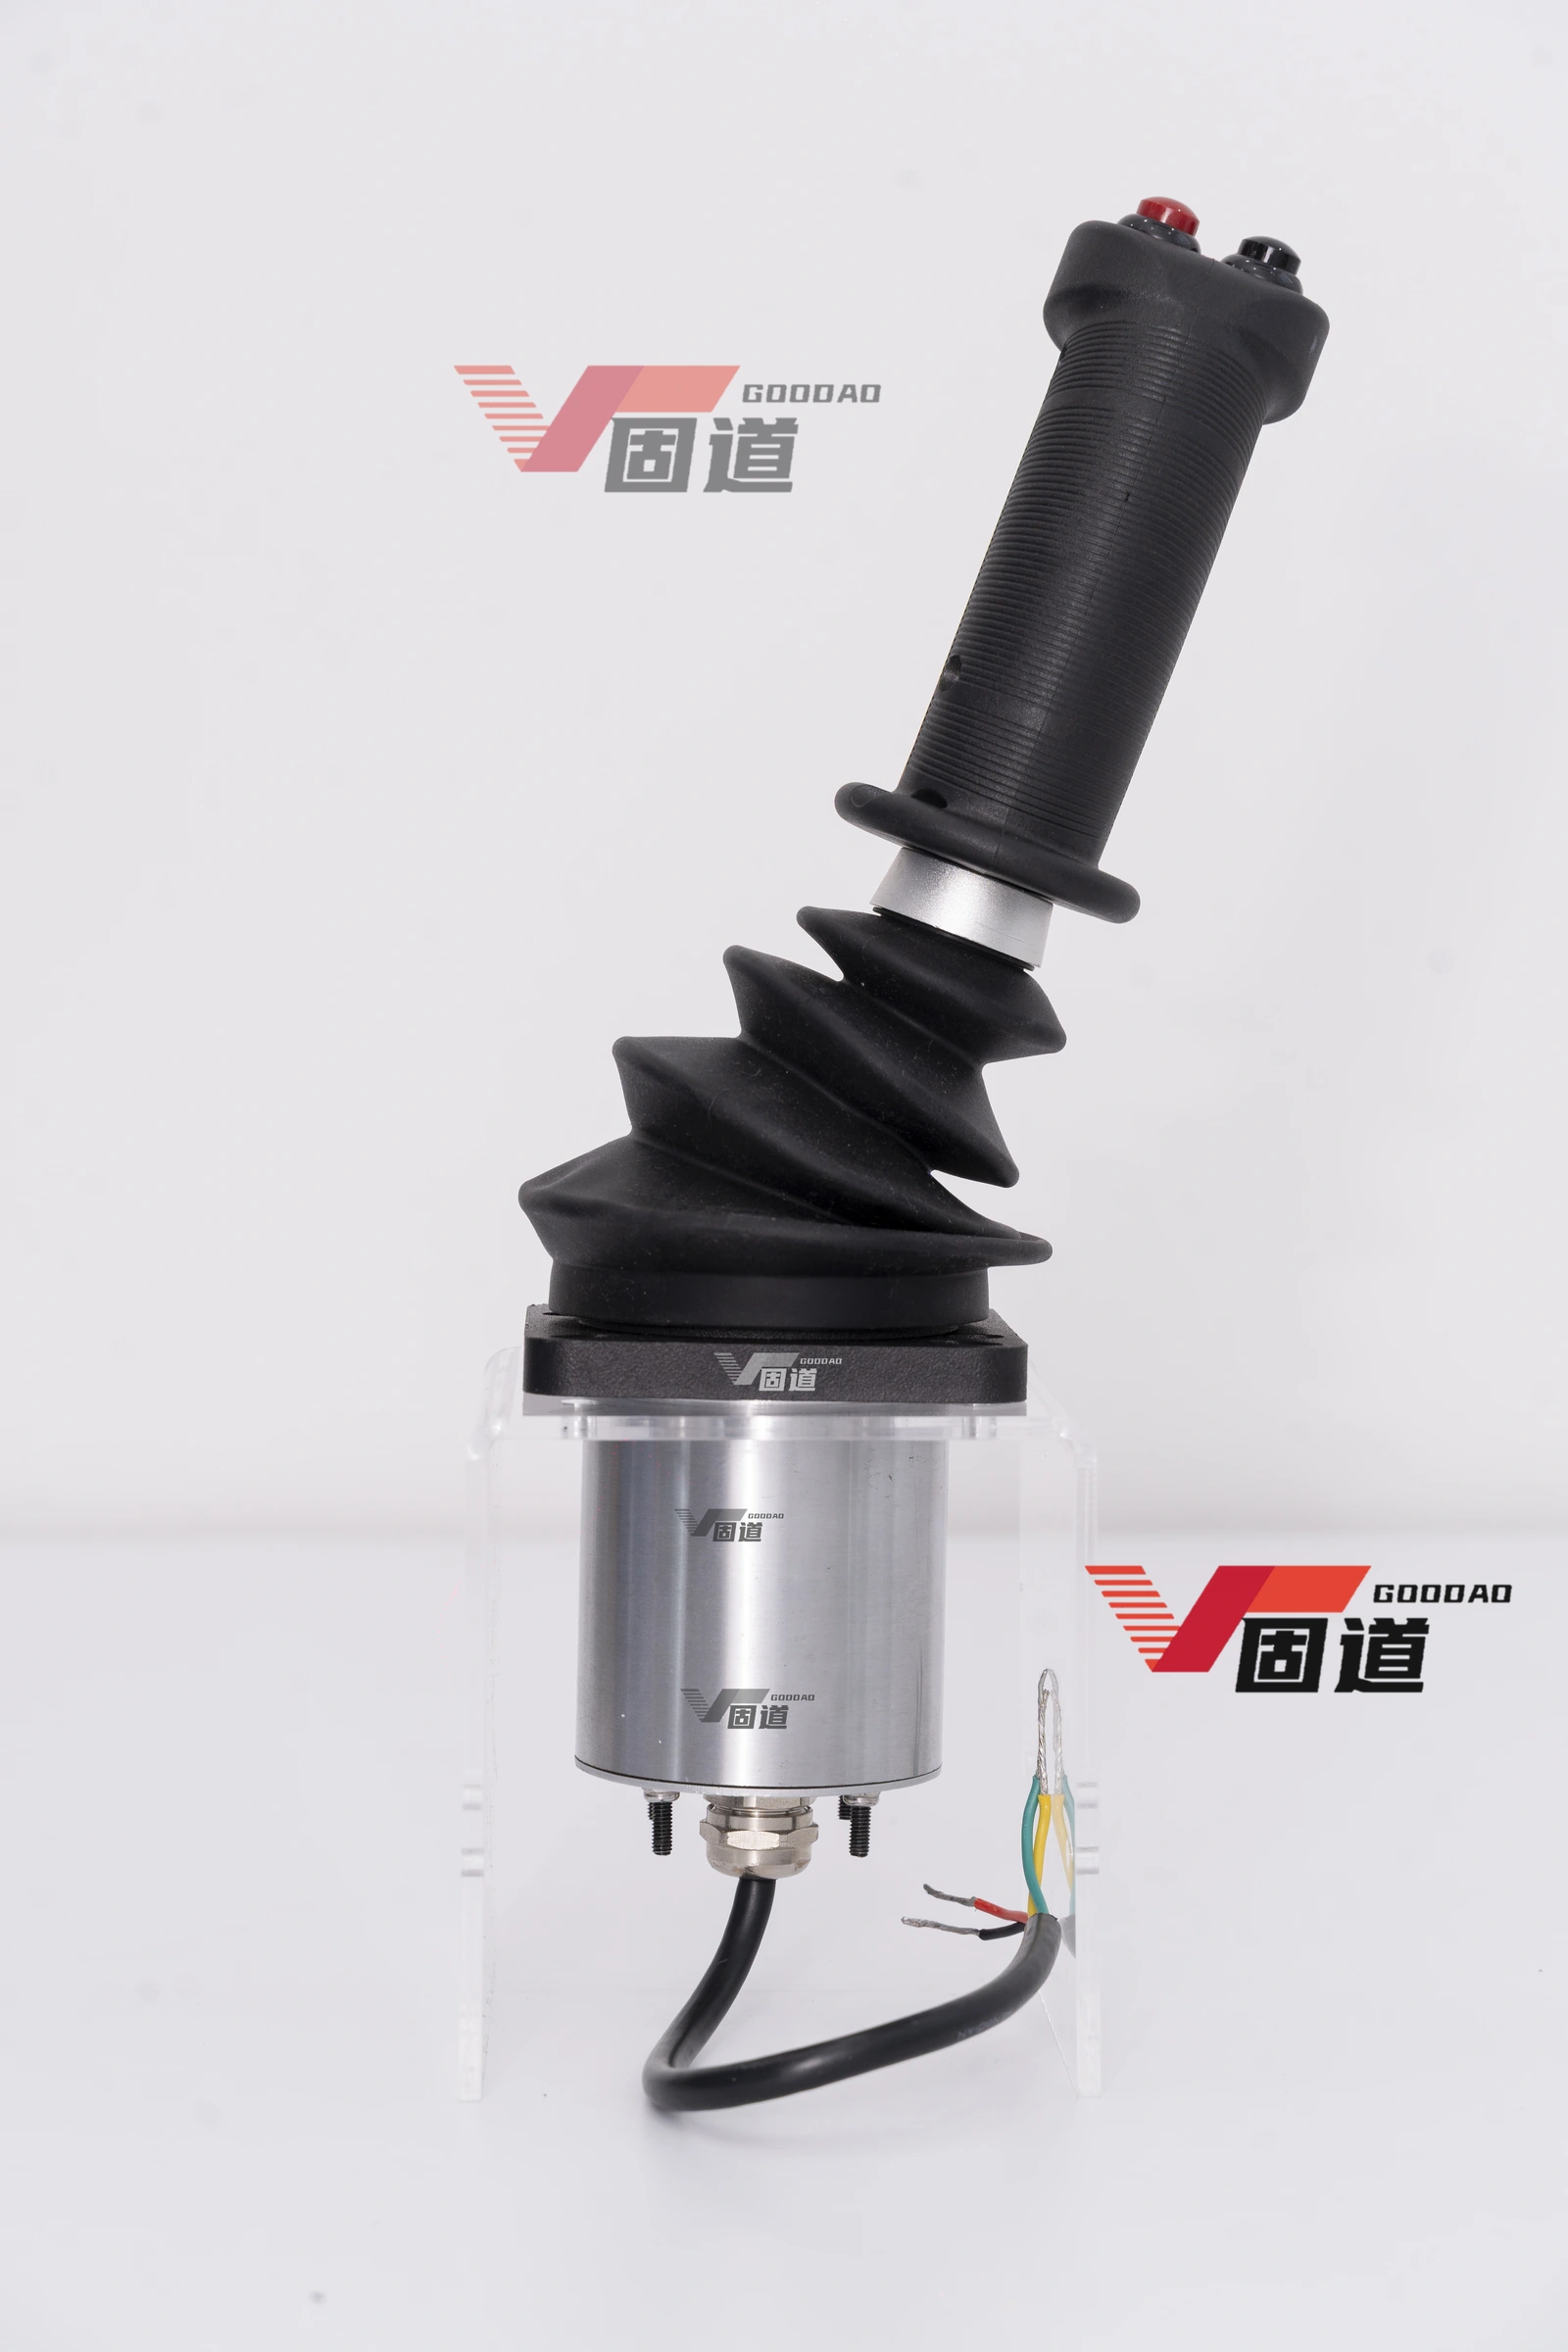
比例制御 · 中立へ自動復帰
CAT 487-8455 代替
高速かつ精密な比例入力が求められるプロ向け操作に。手を離すと中立に戻り、建設機械の連続操作に最適です。
位置を保持 · 安定した調整
設定位置を保持する作業や連続的な調整が必要な作業に。専用操作盤に明確でダイレクトな操作感をもたらします。
スプリング / 空圧復帰
手を離すとレバーが中立に戻ります——スプリングまたは空気圧による。
代替対象Caterpillar(CAT)487-8455 油圧ショベル用ジョイスティック(両タイプ)適合は機種ごとに要確認。CAT®はCaterpillar Inc.の商標であり、部品番号は互換性を示すためにのみ記載しています。固道はCaterpillarとは関係ありません。
復帰方式
 2軸スプリング復帰
F / B / L / R · N 中央
手を離すとスプリングでレバーが中立に戻ります。
技術資料 · スプリング復帰型ZFWシリーズカタログ(7ページ)
2軸スプリング復帰用 · キャタピラー取付 / ダンフォス取付 · 取付図、組立図、仕様、配線
2軸スプリング復帰
同一製品 · 4枚の画像
外観と取付状態。
2軸スプリング復帰 · クリックで再生、全画面表示可。(日本語ナレーション)
復帰方式
2軸空気圧復帰F / B / L / R · N 中央
スプリング型と同じクロスゲート操作で、中立復帰は空気圧式です。形状と寸法はスプリング型と若干異なります——資料はご要望に応じて提供します。
2軸 / 空圧復帰
スプリング復帰型と同じクロスゲート配置
中立復帰は空気圧式。形状と寸法は若干異なります。
2軸空気圧復帰 · クリックで再生、全画面表示可。
寸法、エア供給、電気インターフェース、適合は正式なデータシートで確認します。
フリクション保持 / 製品タイプ
摩擦とロックの方式から製品を探せます。各タイプに代表的な機械を記載しています。
技術資料 · 摩擦保持型カタログ(5ページ)
Zゲート・サイドロック / Zゲート・センターロック / ストレートゲート・サイドロック用 · 取付図、組立図、仕様
摩擦保持ジョイスティック / 構造タイプ
まずゲートパスとロック方式を選び、対応する製品をご覧ください。機械への適合、取付、インターフェースはプロジェクトごとに確認します。
摩擦・ロック方式
 Zゲート摩擦 · サイド中立ロック
ゲートパス · F 前進 / B 後進 / P ロック
用途:コンバイン。製品1–4がこのタイプに属し、各画像セットは1製品を示します。
操作例: 製品1の操作動画を見る。動画は製品1の操作を示しています。他の製品の構成は各資料で確認します。
Zゲート摩擦 / サイド中立ロック / 製品01
同一製品 · 5枚の画像
外観と取付状態。
Zゲート摩擦 · サイド中立ロック · 製品1 · クリックで再生、全画面表示可。(日本語ナレーション)
Zゲート摩擦 / サイド中立ロック / 製品02
同一製品 · 5枚の画像
外観と取付状態。
Zゲート摩擦 / サイド中立ロック / 製品03
同一製品 · 5枚の画像
外観と取付状態。
Zゲート摩擦 / サイド中立ロック / 製品04
同一製品 · 4枚の画像
外観と取付状態。
摩擦・ロック方式
 Zゲート摩擦 · センター中立ロック
ゲートパス · F 前進 / B 後進 / P ロック
機械別ではなく構造タイプ別に番号を付けています。用途:コンバイン、ローラ。機械への適合、取付、インターフェースはプロジェクトごとに確認します。
Zゲート摩擦 / センター中立ロック / 製品01
同一製品 · 5枚の画像
外観と取付状態。
Zゲート摩擦 · センター中立ロック · 製品1 · クリックで再生、全画面表示可。(日本語ナレーション)
Zゲート摩擦 / センター中立ロック / 製品02
同一製品 · 5枚の画像
外観と取付状態。
Zゲート摩擦 / センター中立ロック / 製品03
同一製品 · 6枚の画像
外観と取付状態。
Zゲート摩擦 / センター中立ロック / 製品04
同一製品 · 5枚の画像
外観と取付状態。
摩擦・ロック方式
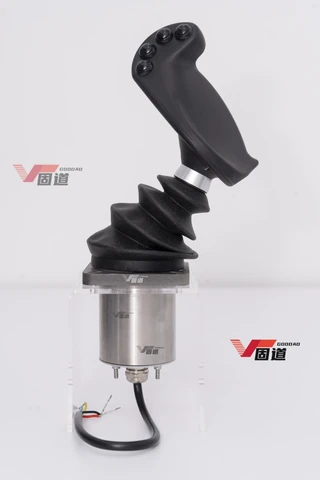 ストレートゲート摩擦 · サイド中立ロック
ゲートパス · F 前進 / B 後進 / P ロック / N 中立
摩擦デテント構造で、Zゲートタイプとは別に番号を付けています。各画像セットは1製品を示します。
ストレートゲート摩擦 / サイド中立ロック / 製品01
同一製品 · 5枚の画像
外観と取付状態。
ストレートゲート摩擦 · サイド中立ロック · 製品1 · クリックで再生、全画面表示可。(日本語ナレーション)
ストレートゲート摩擦 / サイド中立ロック / 製品02
同一製品 · 6枚の画像
外観と取付状態。
ストレートゲート摩擦 / サイド中立ロック / 製品03
同一製品 · 5枚の画像
外観と取付状態。
摩擦・ロック方式
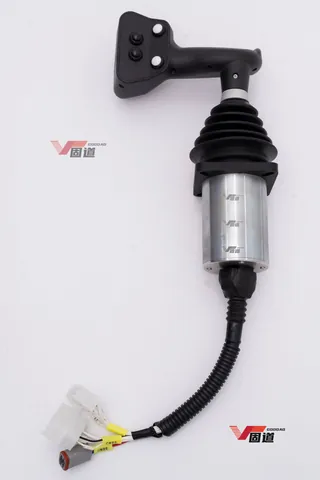 ストレートゲート摩擦 · センター中立ロック
F 前進 / P センターロック / B 後進
前進、P、後進が一直線上にあり、Pは横方向の移動なしに中央で直接ロックします。
ストレートゲート摩擦 / センター中立ロック / 製品01
同一製品 · 5枚の画像
外観と取付状態。
ストレートゲート摩擦 · センター中立ロック · 製品1 · クリックで再生、全画面表示可。(日本語ナレーション)
摩擦・ロック方式
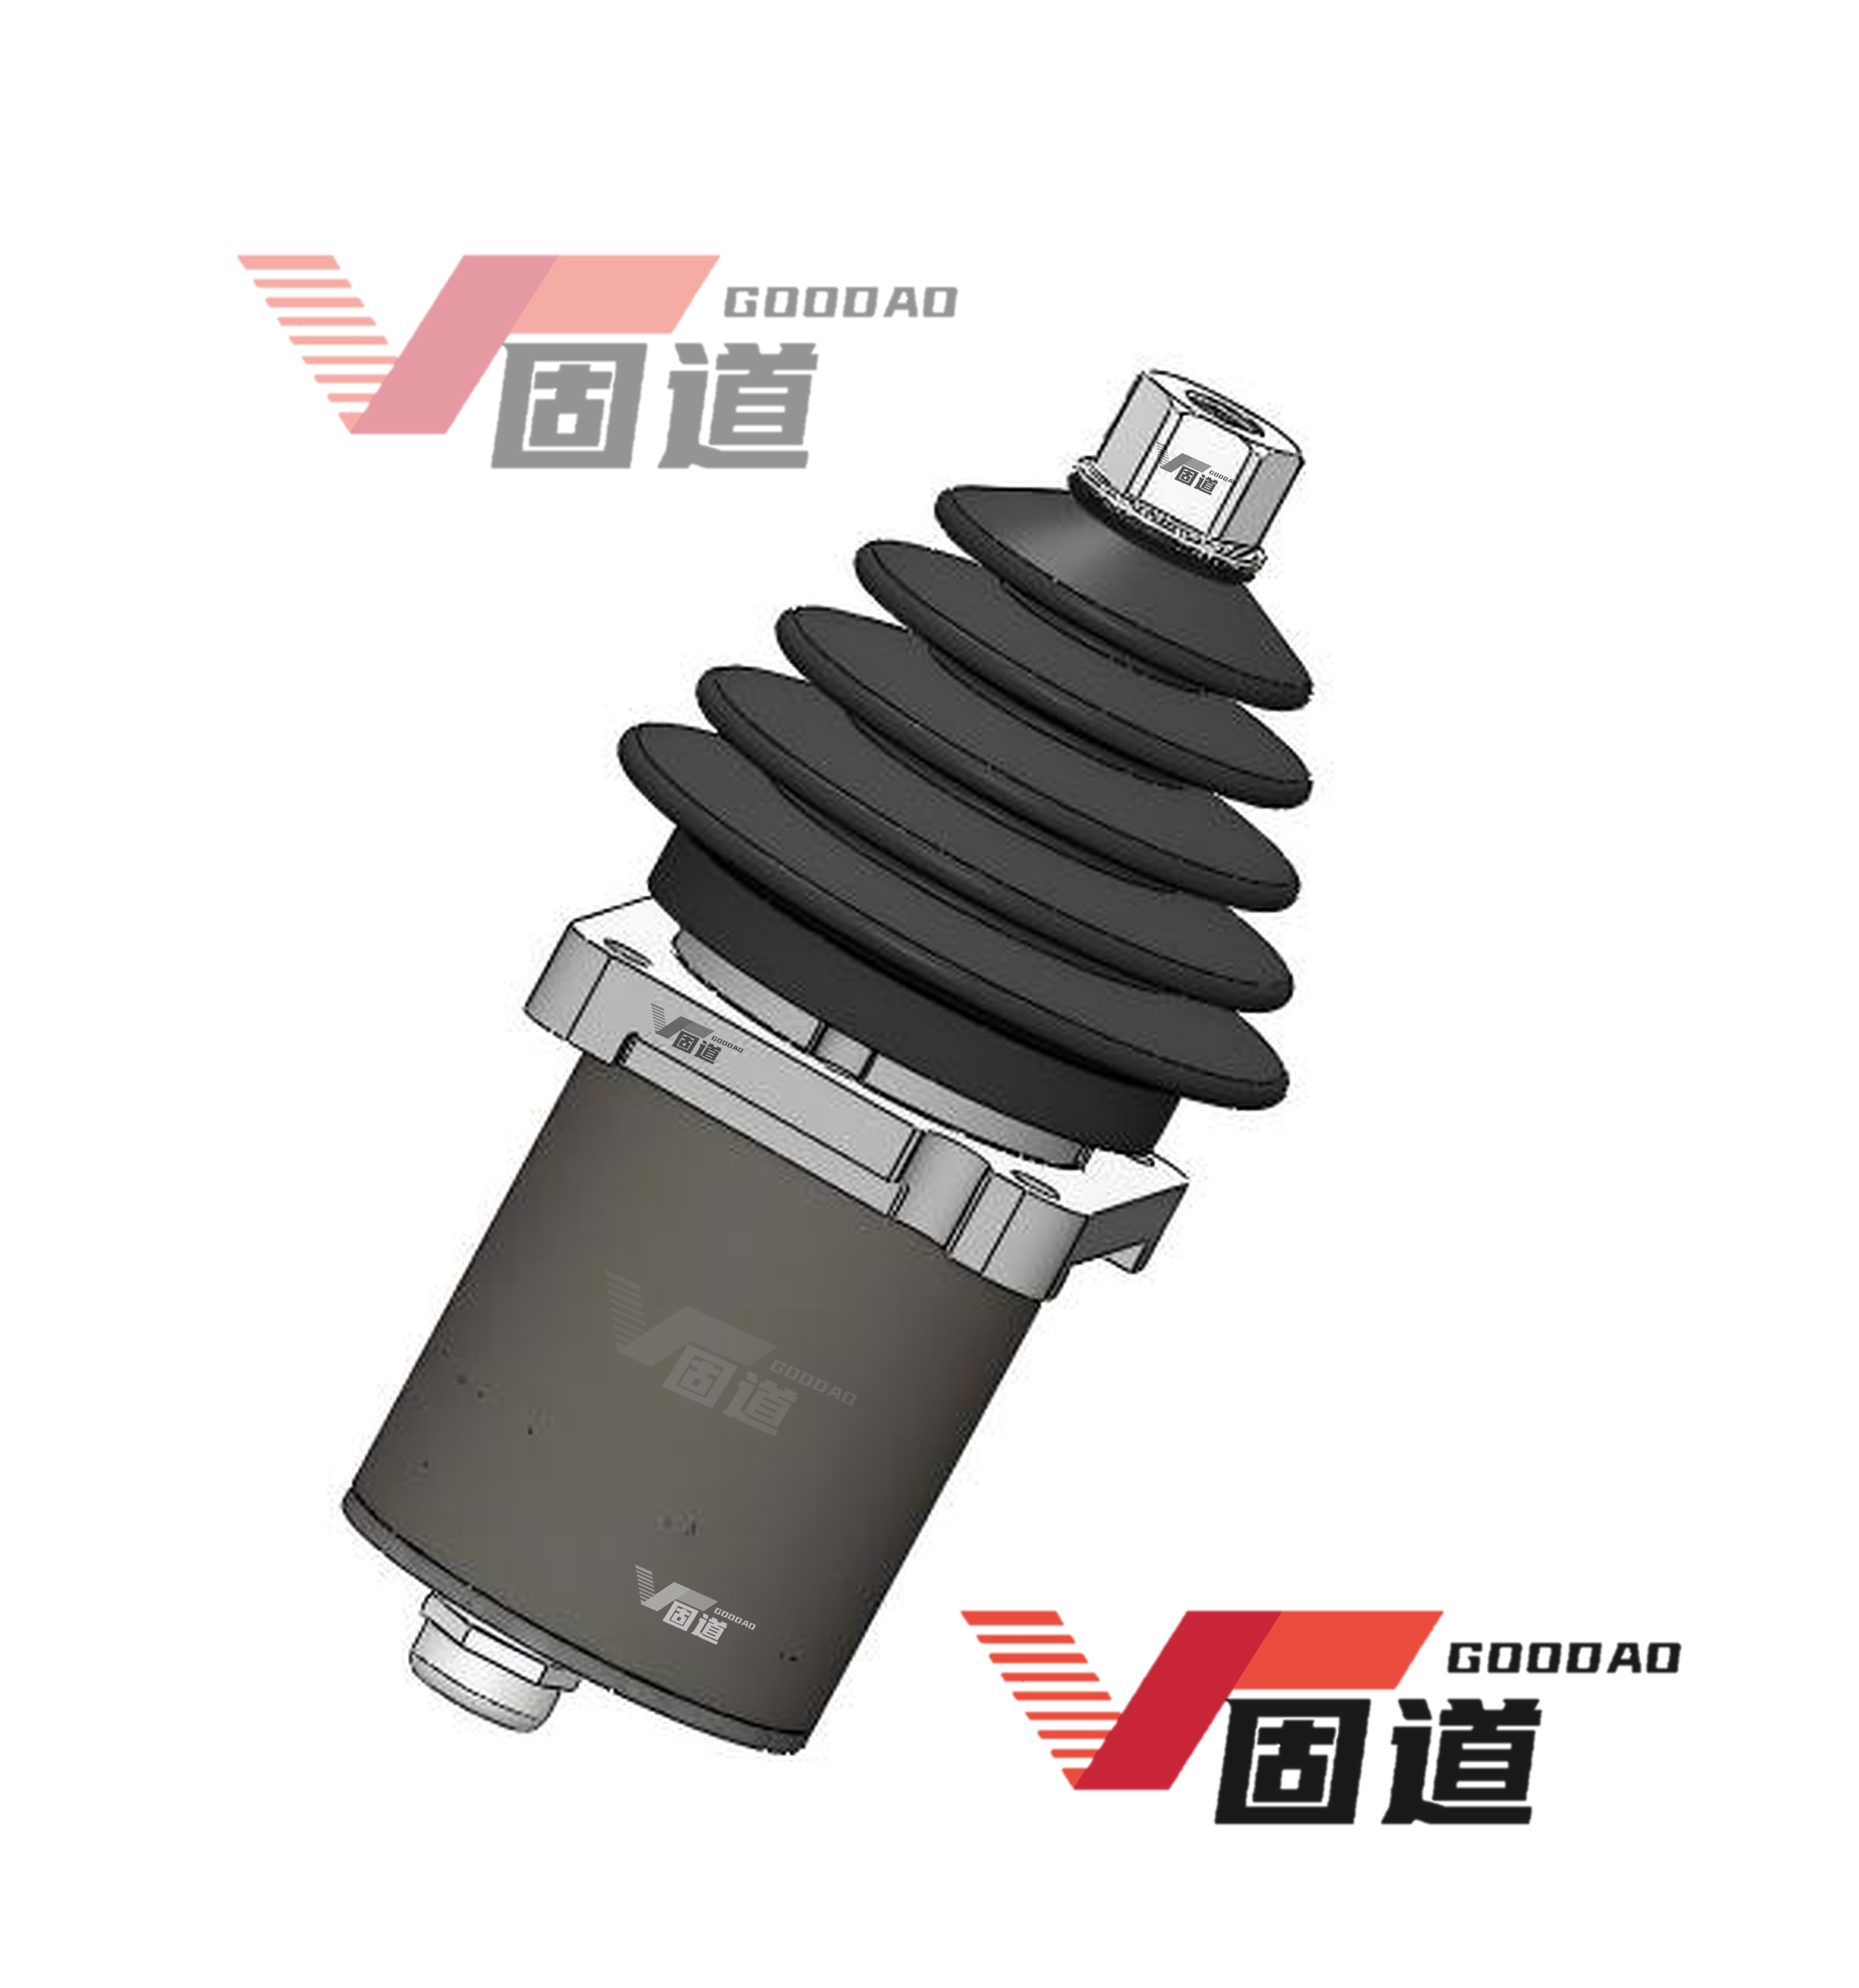 2軸摩擦保持
F 前 / B 後 / L 左 / R 右 / N 中央
両軸で比例制御。レバーは離した位置に留まり、中立へは戻りません。
2軸摩擦保持
同一製品 · 4枚の画像
外観と取付状態。
製品カテゴリー 02
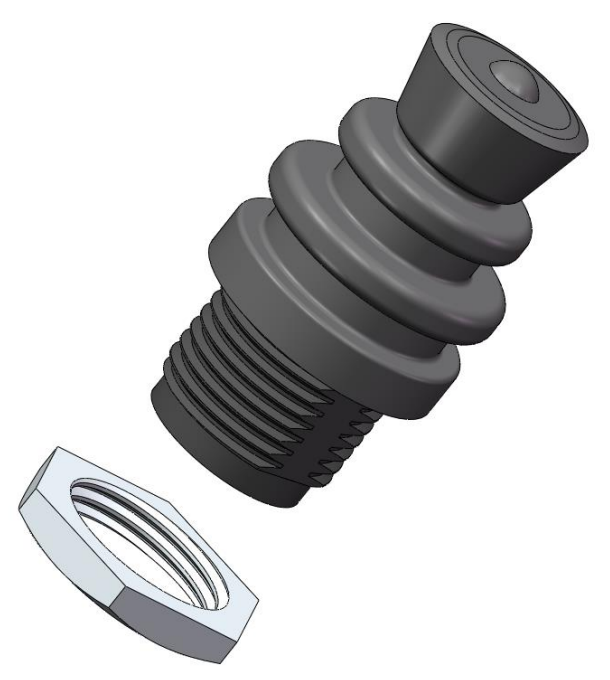 ホール式サムジョイスティック
M10、M12、M16、M18、M25の5シリーズで、さまざまな取付サイズに標準品で対応します。
M10とM12は2軸スプリング復帰(M10がより小型)、M16は2軸スプリング復帰またはプッシュスイッチ付き、M18はスプリング復帰と9ポジションデテント摩擦、M25はスプリング復帰、摩擦ロック(E・T・C・L・Z・Iの6種類のゲートプレート、ストレートとZパスを含む、サイドロック付き)、2軸摩擦、クロスゲート摩擦、9ポジションデテントを用意。各シリーズのカタログはオンライン閲覧・ダウンロードできます。
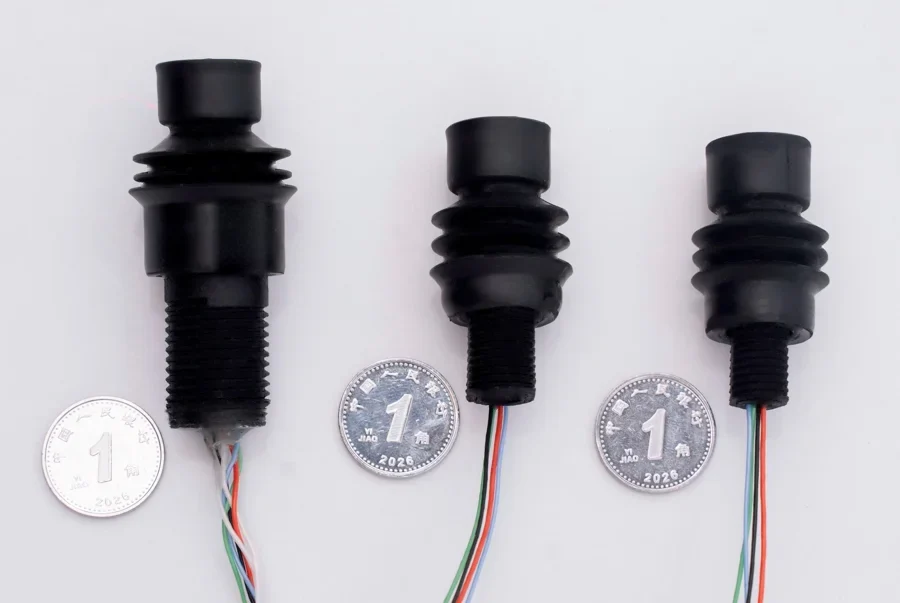
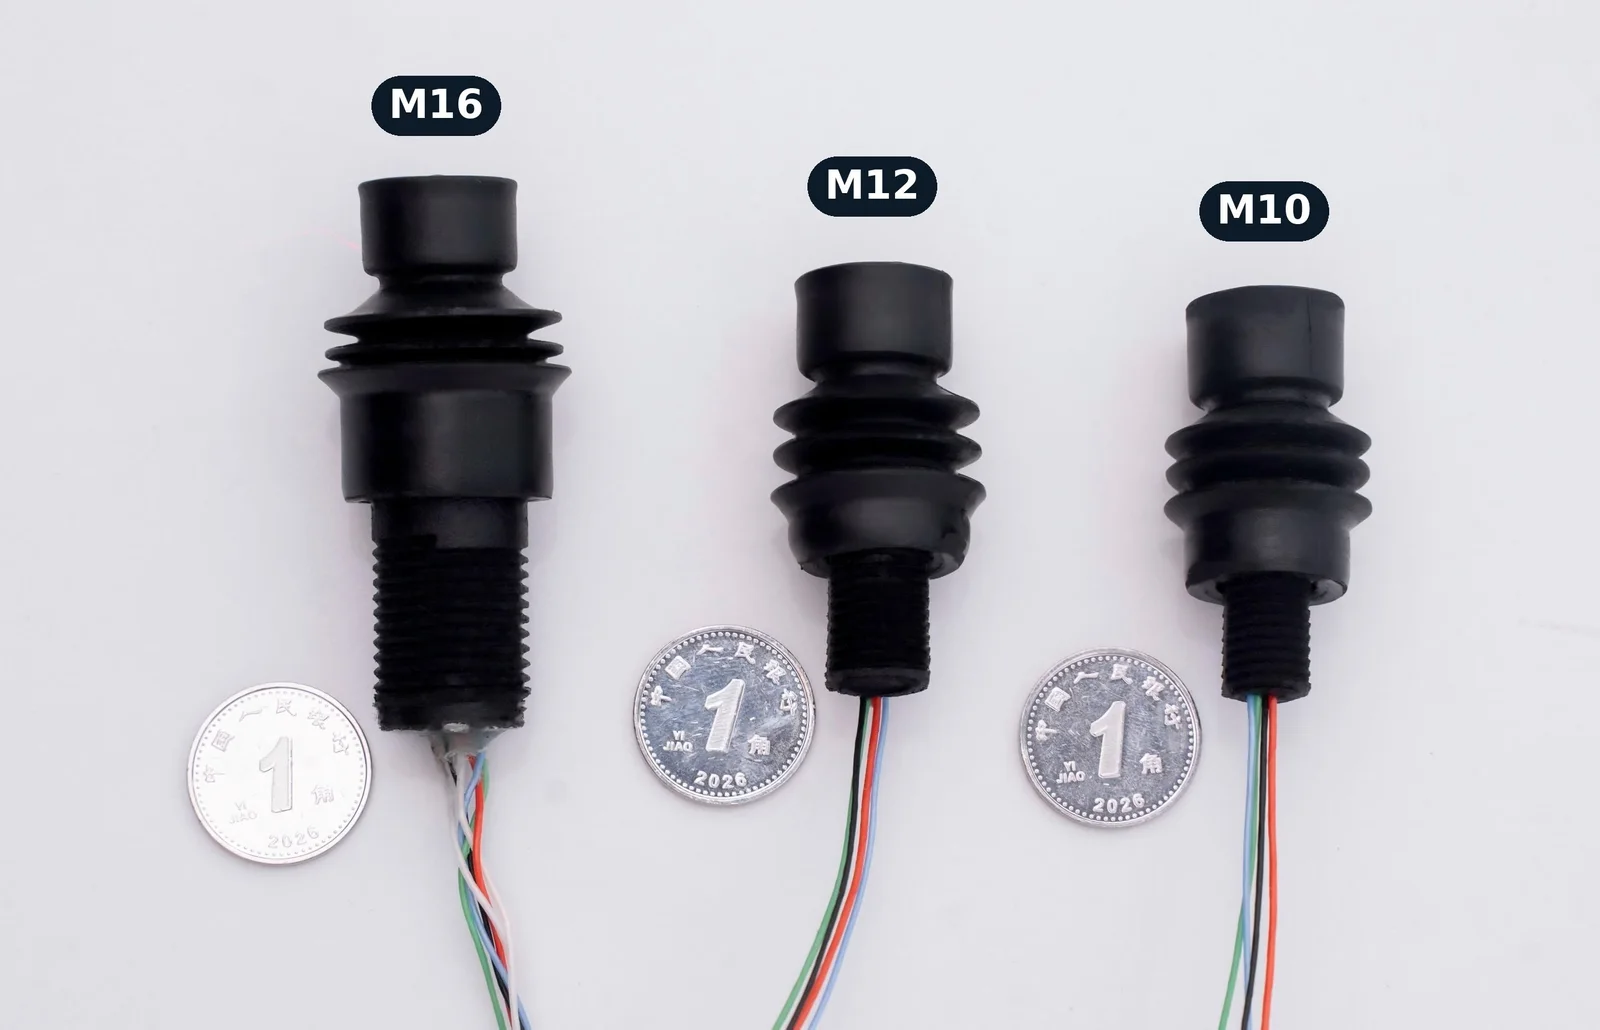
実物の製品写真
量産サンプルの実物を1角硬貨(19 mm)の隣で撮影。M10、M12、M16の取付ねじ径はわずか10、12、16 mmで、いずれも硬貨より小さいため、パネルには硬貨より小さい穴をあけるだけで済みます。
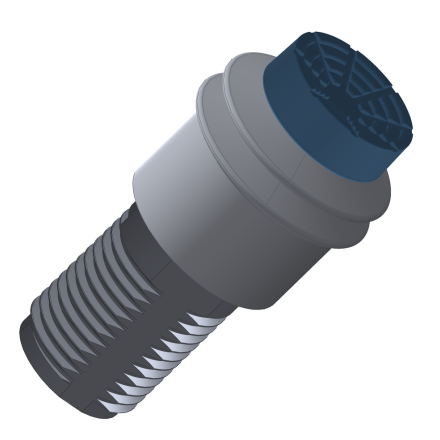
2軸スプリング復帰 + プッシュスイッチ
2軸スプリング復帰操作にプッシュスイッチを追加。傾けて調整、押して確定——比例入力とスイッチ操作を一か所で。
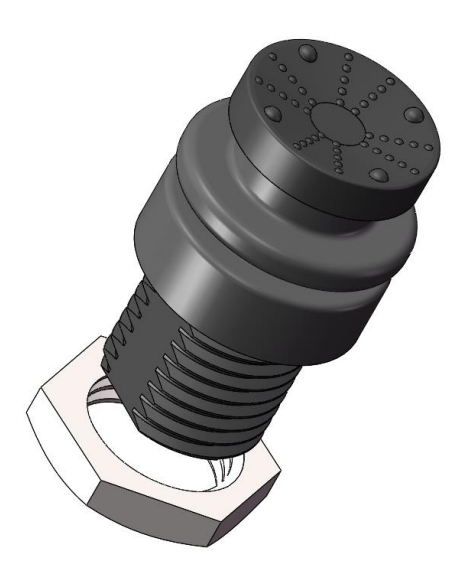
2軸スプリング復帰 · 小型
M16よりひと回り小さく、同じなめらかな操作感。狭いパネル向けの精密な2軸比例制御で、手を離すと中立に戻ります。
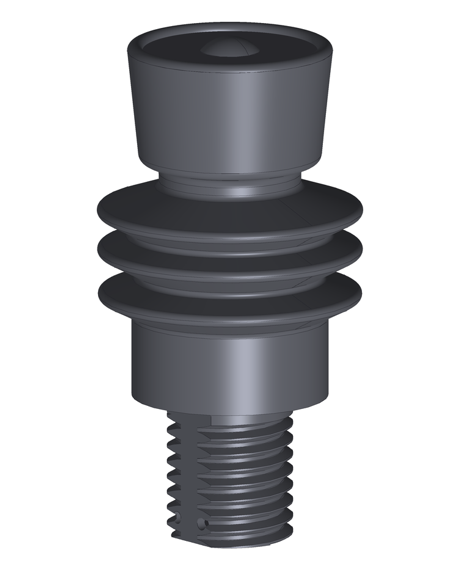
2軸スプリング復帰 · 超小型
シリーズ最小モデル:パネル穴はΦ10.2 mmひとつだけ。パネルに直接ねじ込み、前面にはほとんど何も出ません。ハンディリモコンや小型コントロールボックスにも本格的な比例ジョイスティックを搭載できます。
スプリング復帰 / 9ポジションデテント摩擦
2種類の操作タイプ:スプリング復帰は手を離すと中立に戻り、9ポジションデテント摩擦は9つのデテントでしっかり止まり、離した位置を保持します。明確な操作感です。トップボタンとアナログまたはPWM出力をオプションで選択可能。
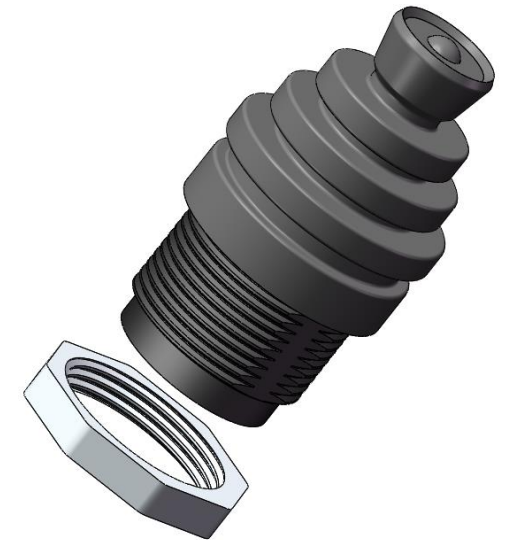
スプリング復帰 / 摩擦ロック / 2軸・クロスゲート摩擦 / 9ポジションデテント
ひとつのシリーズで多彩な操作方式:スプリング復帰は中立に戻り、摩擦ロックはE・T・C・L・Z・Iの6種類のゲートプレート(ストレートとZパスを含む)でゲートに沿ってサイドロック。2軸摩擦とクロスゲート摩擦は離した位置を保持し、9ポジションデテントタイプは9つのデテントでしっかり止まります。トップボタンとアナログまたはPWM出力をオプションで選択可能。
製品カテゴリー 03 / ジョイスティックグリップ
J3、J4、J10、J12、H12——製品画像とダウンロード可能なカタログ。
数値は各カタログに基づきます。パネルボタン数はスイッチ総数ではありません。最終的なボタンとスイッチの組合せは選定時に確認します。
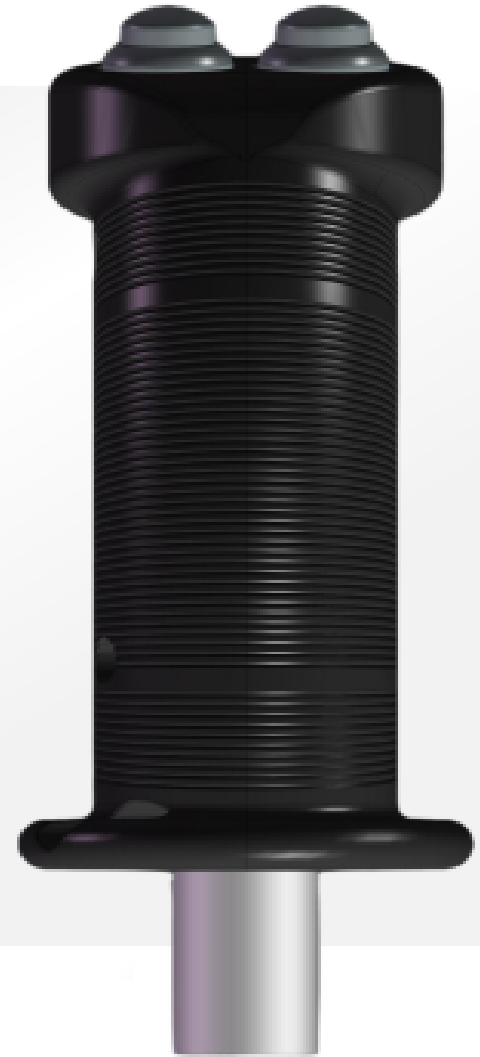
パネルボタン:0–3
トップボタン(0–2)と安全スイッチは別オプションです。有効な組合せは選定表をご確認ください。
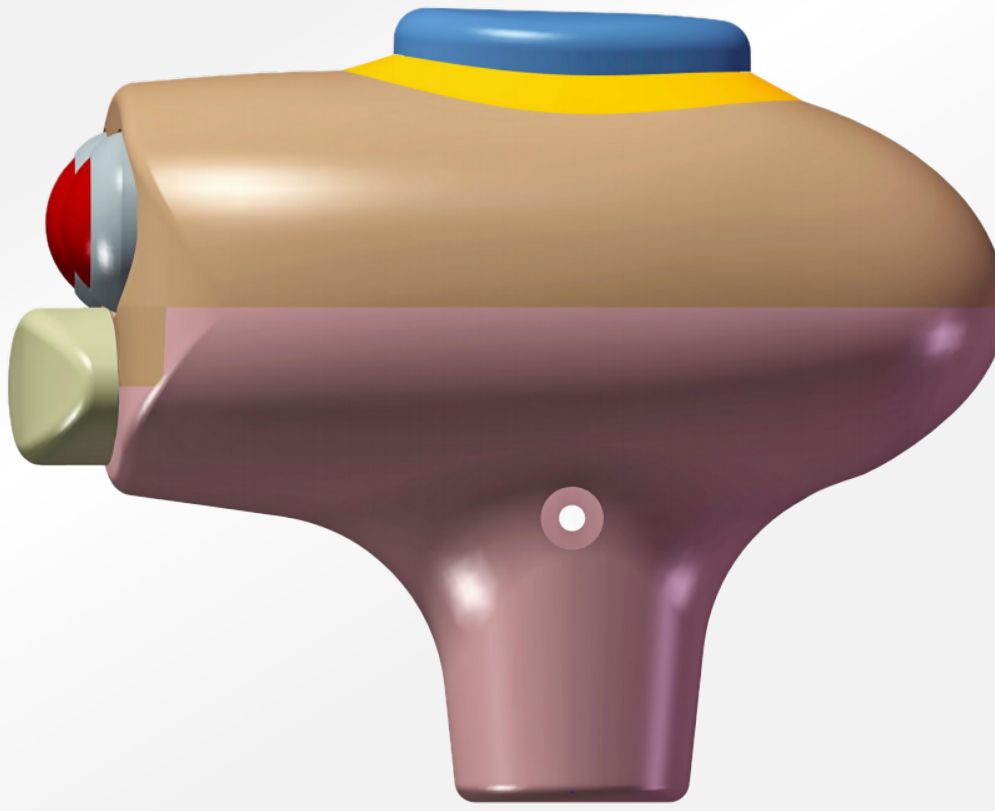
パネルボタン:0–4
安全スイッチとサイドボタンはオプションで追加できます。カタログの選定表をご覧ください。
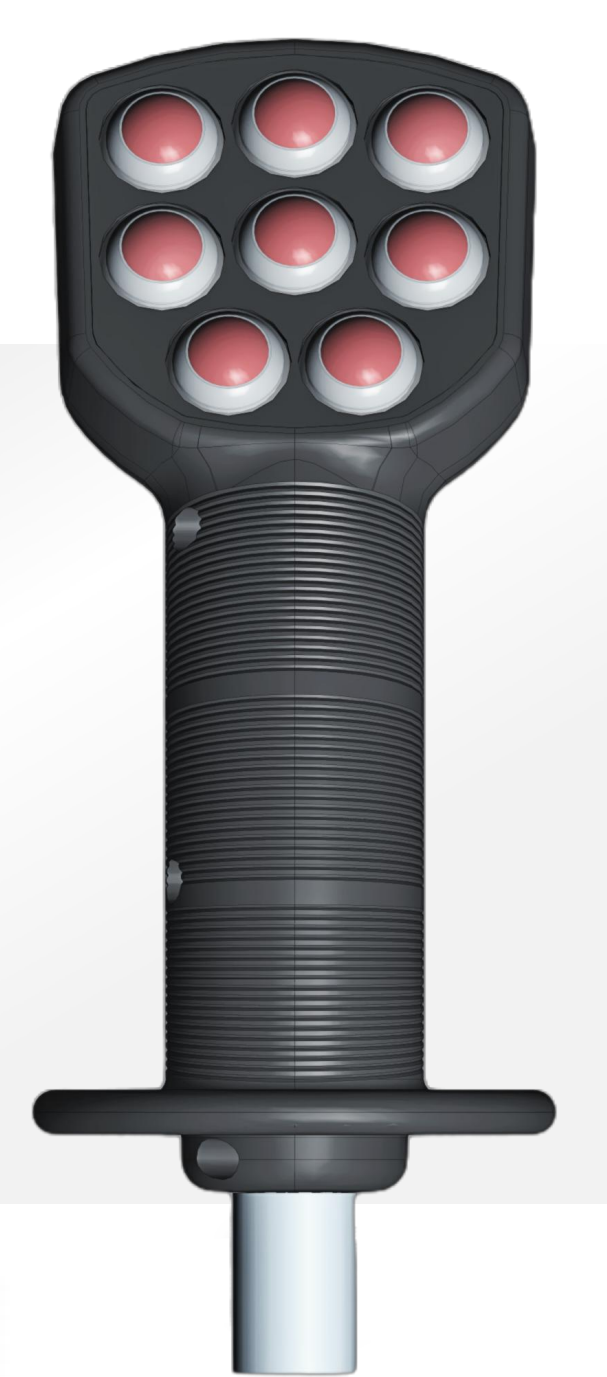
パネルボタン:0–8
トップボタンと安全スイッチはオプションです。型番はパネルボタン数を示すものではありません。
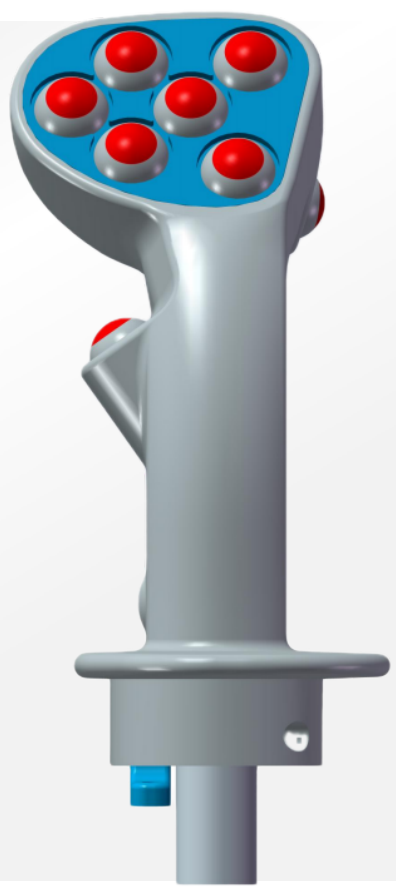
ボタン構成:0–12
ボタンの組合せと取付オプションはカタログの選定表をご覧ください。
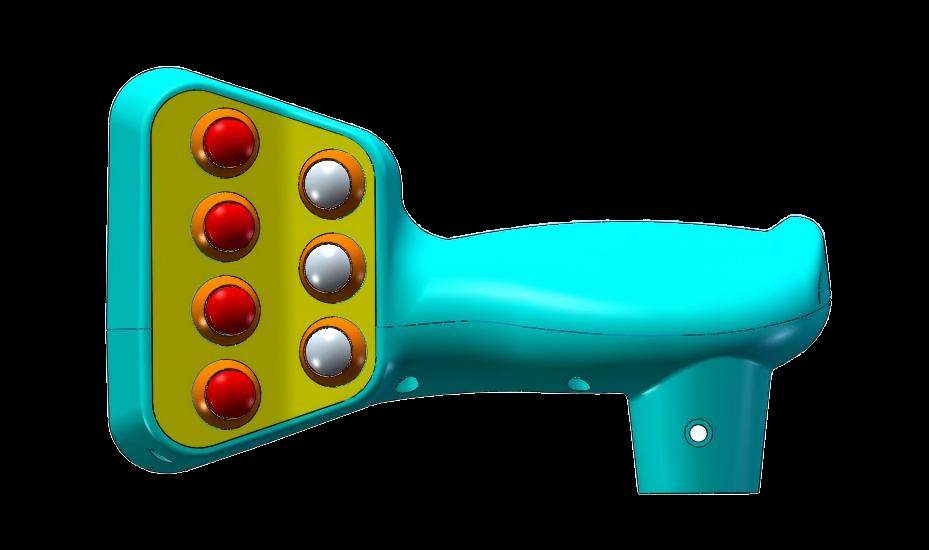
スイッチ総数:12
パネル7、サイドグリップ4、背面1。パネルボタンは0–7から選択可能。
製品カテゴリー 04 / 角度センサ
製品図面と英語・中国語のデータシート。
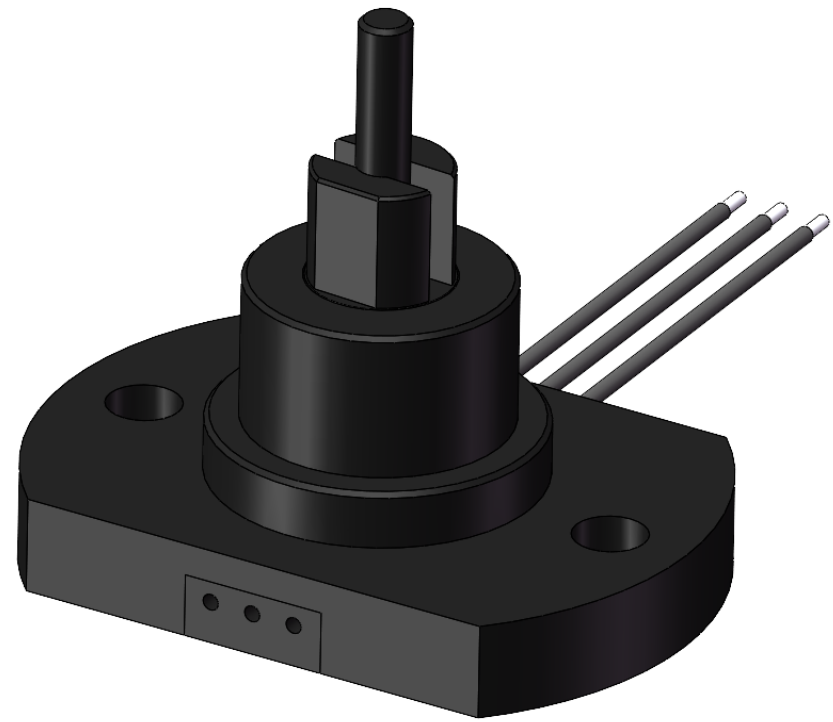
データシート / GD-868ZE120
代替対象elobau 424Zシリーズ角度センサ(測定範囲30°–120°)選定パラメータと照合してください。elobau®はelobau GmbH & Co. KGの商標であり、型番は互換性を示すためにのみ記載しています。固道はelobauとは関係ありません。
データシートには概要、寸法、配線、電気的・機械的データ、型式コードが含まれ、英語版と中国語版の内容は同一です。
画像はシリーズ図面です。正確な形状と構成は選定機種のデータシートに従います。
用途
電子ジョイスティックは建設機械・農業機械のメイン操作に、サムジョイスティックはリモコン、地上局、小型パネルに適しています。
建設機械と移動機器のメイン操作に。スプリング復帰型と摩擦保持型で異なる操作ロジックに対応します。
ブーム、アーム、バケット、旋回の比例多機能操作。機能の割り当ては機械の油圧・電子制御ロジックに合わせて確認します。
連続的なフィードバックが必要な走行、積込み、アタッチメント操作に。
機能別の参考 · 機械側で要確認
リフトとチルトの比例制御には、まず2軸スプリング復帰型と比較してください。走行方向スイッチ、フロート、デテント機能は別途確認が必要です。
他メーカーの公開資料で、機能タイプの説明にのみ使用しています。これらのリンクは選定の参考であり、固道製品が純正部品を直接置き換えられることを意味するものではありません。
Cat 914 ホイールローダ:操作機能 ↗圃場作業での頻繁な作業切替と連続調整に。構成はキャブレイアウトと作業フローに合わせます。
確認済みの用途
コンバイン向けにはZゲート摩擦の2タイプを用意しています。ゲートパス、ロック位置、グリップで比較してください。走行速度と補助機能は機械に合わせます。
道路建設機械の走行、振動、散水、補助機能に。機械側の定義に従います。
確認済みの用途 · ローラ
ローラにはストレートゲート摩擦・サイド中立ロックの製品1、2、3を使用します。その他の道路機械は個別に選定し、振動、散水、ブレーキインターロックはジョイスティックでは決まりません。
昇降、走行、プラットフォーム機能に。連続制御と明確なフィードバックを重視。
機能別の参考 · 機械側で要確認
昇降、走行、ブーム操作では、まず1軸か2軸か、中立復帰、イネーブル、非常停止のロジックを確認する必要があります。下の2軸スプリング復帰製品はタイプ比較用です。
他メーカーの公開資料で、機能タイプの説明にのみ使用しています。これらのリンクは選定の参考であり、固道製品が純正部品を直接置き換えられることを意味するものではありません。
J.R. Merritt:1軸プラットフォーム操作 ↗クレーン、フォークリフト、特殊荷役機械のオペレータインターフェースの一部として、安全およびシステム要件に照らして確認します。
機能別の参考 · 機械側で要確認
中立復帰付きの多方向比例入力が必要な作業は、2軸スプリング復帰型から検討できます。クレーンや荷役機械では1軸やデテント式も使われるため、巻上げ、旋回、アタッチメントの作業ごとに確認してください。
他メーカーの公開資料で、機能タイプの説明にのみ使用しています。これらのリンクは選定の参考であり、固道製品が純正部品を直接置き換えられることを意味するものではありません。
J.R. Merritt:クレーン用ジョイスティックの動作タイプ ↗スペースが限られていても、明確な比例入力、押して確定、補助操作が必要なインターフェースに。
屋外作業、産業機器、専用操作盤向けの小型2軸比例入力。
サムジョイスティック · シリーズ資料
シリーズ資料を比較してください。具体的な機種は取付スペース、操作方法、電気インターフェースによって決まります。
産業用ドローン、UGV、USVのペイロード、カメラ視点、補助操作に。
サムジョイスティック · シリーズ資料
シリーズ資料を比較してください。具体的な機種は取付スペース、操作方法、電気インターフェースによって決まります。
小さなパネル上で方向、速度、モード、確定を操作。具体的な機能は機種と制御ロジックによります。
サムジョイスティック · シリーズ資料
シリーズ資料を比較してください。具体的な機種は取付スペース、操作方法、電気インターフェースによって決まります。
大型ジョイスティックグリップや携帯型コントロールボックスに組み込み、個別スイッチのスペースを節約します。
サムジョイスティック · シリーズ資料
シリーズ資料を比較してください。具体的な機種は取付スペース、操作方法、電気インターフェースによって決まります。
PTZ、監視、補助操作向けのなめらかな方向入力。
サムジョイスティック · シリーズ資料
シリーズ資料を比較してください。具体的な機種は取付スペース、操作方法、電気インターフェースによって決まります。
移動ロボット、検査装置、組込み端末向けの省スペースな操作入力。
サムジョイスティック · シリーズ資料
シリーズ資料を比較してください。具体的な機種は取付スペース、操作方法、電気インターフェースによって決まります。
これらは代表的な用途であり、すべての機種がすべての機械に適合することを意味するものではありません。取付、信号、環境、機械の制御ロジックはプロジェクトごとに事前確認します。
選び方
どれが合うか分からない場合は、下の4ステップを順にご確認ください。または機械とご要望をお知らせいただければ、当社エンジニアが選定をお手伝いします。
手を離したら中立に戻すか(スプリング復帰)、その位置に留めるか(摩擦 / ロック)。押して確定する機能、ボタン、その他のオプションは必要ですか?
部品がしっかり収まり固定されるよう、パネル穴、板厚、取付スペース、回り止め方法を確認します。
電源電圧、出力形式(アナログ、PWM、CANバスなど)、コネクタ、ハーネスをホストコントローラと照合します。
粉じん、湿気、洗浄、振動、温度、寿命の要件をお知らせください。適切な構成を確認します。
4つの答えがそろったらお問い合わせください。適切な標準機種をご提案します。
進め方
すべてのプロジェクトは同じ手順で進み、各段階で何が行われ何が納品されるかが最初から明確です。
お客様の機械、操作方法、取付スペース、電気インターフェースを把握し、適切な標準機種をご提案します。
カタログ、寸法、インターフェースデータを提供し、機種、構成、検証項目を双方で書面確認します。
操作感、適合性、信号性能を実際の条件下でお客様の機械で検証します。結果がすべてを物語ります。
量産は版管理された検証済みバージョンで行い、変更は事前に協議・合意します。
機種パラメータ、検証項目、供給範囲は双方で合意した正式文書に従います。
ダウンロード
日本語版のカタログとデータシート(英語版・中国語版もあり)——オンライン閲覧またはダウンロード。
寸法図、配線定義、3Dモデル、未公開機種の資料はご要望に応じて提供します。
よくある質問
業界の公開知識をもとに当社の言葉でまとめた技術的なよくある質問です。基礎知識、選定・取付、信号・システム、検証・量産、信頼性・使用環境、人間工学・用途の6分類に整理しています。
40 件の技術Q&A——キーワードで検索できます。
機種やパラメータを検討する前に、操作部品が機械の中で果たす役割を理解しましょう。
はい。これらの機種は開発とサンプル検証を完了しており、評価用サンプルを提供できます。量産の需要が確定した後、金型を製作します(期間は約2.5〜3か月)。金型費はお客様のご負担となり、取り決めた期間内(最長5年)であればその後のご注文ごとに差し引くことができます。金型費をご負担いただいたお客様には、標準価格より有利な専用供給価格も適用します。ケーブル長、ボタン、コネクタなどは案件に合わせて変更可能です。差し引き比率、期間、価格は契約で取り決めます。
電子ジョイスティックはオペレータの動きを電気信号に変換し、機械のコントローラ、ドライバ、電気油圧システムがそれに基づいて動作します。従来の油圧ジョイスティックは、機械的または油圧的な経路でより直接的に指令を伝えます。両者はシステム構成、故障時の処理、調整方法が異なるため、選択は機械設計によります。
ホール式は磁界の変化により非接触で位置を検出し、ポテンショメータ式は抵抗体上を摺動するワイパを使います。接点摩耗がないため、ホール式は一般に長寿命で出力が安定し、粉じんや振動の影響を受けにくい一方、ポテンショメータ式は構造が簡単で安価です。ただし選択は信号要件、使用環境、寿命目標によります。
スプリング復帰型は手を離すと中立に戻るため、連続的な比例制御と素早い中立復帰が必要な作業に適しています。摩擦保持型は離した位置を保持するため、設定位置を維持する作業に適しています。実際の操作感と保持力はプロジェクトごとに確認します。
軸数とは、部品が表現できる独立した方向の数です。1軸は前後、昇降、速度など1方向の比例操作を、2軸は2つの独立した方向の比例出力を扱います。具体的な動きと信号定義は機械の制御ロジックで決まります。
比例入力は位置に応じて連続的に変化し、速度、流量、方向、位置の制御に適しています。スイッチ入力はオン/オフまたは少数の離散状態で、確定、モード切替、離散的な機能に適しています。プッシュスイッチ付きサムジョイスティックなら、ひとつの操作点で両方を実現できます。
作業、スペース、環境から考え、機能を比較する前に機械的な適合を確認しましょう。
数字は取付ねじのサイズ(例:M16×1.5)で、数字が大きいほど一般に取付径と操作部が大きくなります。パネル穴、スペース、必要な機能を確認してください。M10とM12は小型パネル向けの2軸スプリング復帰(M10がより小型)、M16は2軸スプリング復帰とプッシュスイッチ付き、M18はスプリング復帰と9ポジションデテント摩擦、M25はスプリング復帰、摩擦ロック(E・T・C・L・Z・Iの6種類のゲートプレート、ストレートとZパスを含む、サイドロック付き)、2軸摩擦、クロスゲート摩擦、9ポジションデテントを用意しています。M18とM25はトップボタンとアナログまたはPWM出力を追加できます——各シリーズのカタログをご覧ください。
2軸にプッシュ動作を加えることで別のボタンが不要になり、オペレータはジョイスティックから手を離さずに確定、モード切替、補助機能の起動ができます。プッシュ動作の電気的定義はホスト側の制御ロジックとあわせて確認します。
「IP」の後の1桁目は防じん性能で、「6」は耐じん形を意味します。2桁目は防水性能で、「5」は噴流水、「7」は一時的な水没(通常は水深1 mで30分)、「9」は高圧・高温洗浄(IP69Kと表記されることが多い)に耐えます。等級は規定の試験条件で測定され、取付や構成も実際の結果に影響するため、該当機種のデータシートと試験報告書に従ってください。
穴径、板厚、ねじのゆるみ止め、位置決め形状は、組立の再現性、回転への耐性、シール性に影響します。同じ径でも位置決め形状が異なれば、変更なしには互換できないことがあります。
必ずしもそうではありません。径のほか、板厚、回り止め、パネル上の高さ、操作方向、電源、出力範囲、ハーネス、コネクタを比較してください。互換性は図面と電気データで項目ごとに確認します。
操作力は長時間作業での疲労、誤操作への耐性、微操作性に影響し、センタリング感はオペレータが中立をどれだけ感じ取りやすいかを左右します。寸法だけでなく、機械の振動、操作姿勢、手袋の着用、作業の精度とあわせて評価してください。
いいえ。部品自体の保護等級と完成品のシール性は別物です。パネル穴、ガスケットの圧縮、ナットの締付け、ケーブル出口、筐体設計のいずれからも浸水する可能性があるため、取付状態のアセンブリとして設計・検証してください。
機械的な動き、電源、配線、コントローラをひとつのシステムロジックで整合させます。
ホストコントローラの入力、ハーネス長、ノイズ耐性、診断、統合方法から検討してください。万能な「最適」信号はありません。正式なデータシートで確認されていない出力を前提にしないでください。
冗長出力は、同じ位置を独立した信号チャンネルで出力し、ホスト側で相互チェックや故障診断ができるようにするものです。必要かどうかは、機械のアーキテクチャ、機能安全の目標、コントローラの能力によります。
ケーブル長、シールド、接地、コネクタ位置、ピン配置は、取付、保守、信号品質に影響します。同じ機構でもハーネスが異なると既存のコントローラに接続できないことがあるため、試作前にインターフェースデータを確認してください。
追従性は出力がオペレータの動きにどれだけなめらかに追従するかを表し、中立はジョイスティックが機械的中心に戻ったときの基準状態です。コントローラがこの基準をどう検出・処理するかは、電源、出力範囲、公差、ソフトウェアのフィルタリングとあわせて設計してください。
一部のアナログ出力はレシオメトリック(出力電圧が電源電圧に比例)なため、電源の変動が読み値を変化させます。コントローラが同じ電源を基準として使えば、この影響は相殺されます。電源範囲、基準、接地、ノイズ耐性は機械の電気設計で扱い、各機種の電気的限界はそのデータシートに従います。
順に確認してください:機械的な取付のゆるみ、電源とグランドの安定性、ノイズ源付近のハーネス配線、コネクタの信頼性、最後にコントローラのフィルタリングとサンプリング。原因が分かる前にフィルタを強めて問題を隠さないでください。
ウェブサイトはシリーズの位置づけと選定の枠組みを示すものです。記載のないパラメータを前提にせず、プロジェクトの打合せで提示し、双方で合意した正式なデータシートと試験データに従ってください。
まず前提条件を書き出し、実際の条件下で対象機械で検証します。
理想的には、対象用途、操作作業、電源と信号、インターフェースまたはハーネス、パネル寸法、使用環境、寿命目標、想定数量です。標準シリーズで対応できるかを素早く判断できます。
寿命は条件に依存しない単一の数値ではありません。操作頻度、負荷、環境、取付、試験方法のすべてが結果に影響します。重要なプロジェクトでは、寿命目標、試験条件、合否判定方法をプロジェクト文書に明記してください。
ラボ試験や単体試験では実際の使用条件を完全には再現できません。検証ではパネルへの適合、操作姿勢、システム信号、振動、汚れ、保守性も確認すべきです。目的は部品が動くことではなく、製品が対象機械に適合することの確認です。
合意した機種、版管理されたデータシート、取付図、配線またはインターフェース定義、合意した検証データです。ウェブサイトの説明はシリーズの方向性を示すもので、正式な技術文書に代わるものではありません。
サンプルの版が量産版と一致していることも確認し、主要材料、組立、文書の版、合否基準、変更手順を記録してください。制御や安全に関わる機能については、一度のデモではなく機械レベルの検証に基づいて判断してください。
取付、操作感、電源、出力、インターフェース、シール、ソフトウェア処理に影響する変更は、機械への影響を評価してください。再検証が必要かどうかは変更内容と用途のリスクによります。重要なのは、機種、図面、試験データを同じ版に保つことです。
ウェブページはシリーズの位置づけと代表的な用途を示し、選定シートは作業、取付、電気・環境条件を集め、正式なデータシート、寸法図、インターフェース定義は技術確認、サンプル検証、量産に使います。互いに代わるものではありません。
できません。3Dモデルは機械設計におけるスペースと干渉を、取付図はパネル穴、位置決め、組立の制約を確認し、データシートは機種の機能と技術条件を確認します。必ず機種と版を確認し、設計凍結や購買の前に汎用的な3D形状からインターフェースや性能を判断しないでください。
取付、インターフェース、検証の限界が変わると、古い文書が購買、組立、ソフトウェアの誤りを招くおそれがあります。プロジェクトでは現在有効な機種と文書の版を定め、変更のたびに検証を見直してください。
対象機械、操作作業、希望機種または取付スペース、電源と信号、使用環境、検証計画、想定数量をお伝えください。情報が不完全な場合は、技術パラメータを推測するのではなく、分かっていることと未定のことを明記してください。
保護等級、寿命、ノイズ耐性は、規定された条件の下で理解する必要があります。
継続的な振動、時折の衝撃、繰り返しの横荷重は、固定、シール、ハーネス、操作感に影響することがあります。建設車両、移動機器、ハンディ機器では、静的寸法だけでなく振動・衝撃条件、取付向き、保護対策も機械の検証に含めてください。
ホールセンサは磁界の変化から位置を検出します。一般にある程度の外部磁界には耐えますが、大電流のバスバー、モータ、強力な磁石、磁性治具などが干渉することがあります。レイアウト時に十分な距離を確保し、システム試験で確認してください。
動作温度は通電・使用中の性能に、保存温度は輸送や休止期間に関わります。限界値は異なる場合があり、実際の用途では温度サイクル、結露、材料の劣化も考慮してください。
媒体、濃度、暴露頻度、洗浄方法、時間、最終的な取付位置を明記してください。「屋外用」や「耐食性」だけでは不十分で、薬品、紫外線、塩水噴霧の要件は正式な試験データで裏付ける必要があります。
いずれも電磁環境に関するものです。EMC(電磁両立性)は、機器が他の機器を過度に妨害せず、周囲からの妨害も受けないこと、ESDは人や物からの静電気放電、RFIは無線機や基地局などの電波源による干渉です。操作部品で重要なのは外来ノイズが決して指令と誤認されないことで、機械は適用規格に従って検証します。
ジョイスティックは人と機械をつなぐインターフェースです。操作感、姿勢、作業ロジックのすべてが重要です。
それぞれ異なるスペースと作業に対応します。サムジョイスティックは親指で操作し、リモコン、地上局、小型パネルに適しています。フィンガーチップジョイスティックは指先で動かし、繊細で薄型の操作に。ヘビーデューティ電子ジョイスティックは手全体で握り、建設機械や農業機械のメイン操作、長時間作業、多機能統合に使われます。固道は現在、小型サムジョイスティックとヘビーデューティ電子ジョイスティックを提供しています。
オペレータが方向、位置、中立を感じ取れるようにし、不要な動きを防ぎます。クロスゲート、角形ゲート、自由な円運動、摩擦デテントはそれぞれ異なる操作体験をもたらします。例えば固道の摩擦ジョイスティックのZゲートとストレートゲートのパスはガイド溝を用いており、前進、Pロック、後進がはっきり感じ取れ、誤操作を減らします。デザイン要素としてではなく、まず動作ロジックを合わせてください。
多機能インターフェースとして可能です。ただし機能を追加するたびに、誤操作、操作順序、配線経路、シール、コントローラ入力の確認が必要です。標準品では、すべての組合せが可能と考えず、正式に提供されている構成に従ってください。
手の姿勢、リーチ、操作力、ストローク、フィードバック、ボタン位置、左右の手での使用、手袋での操作、長時間使用時の疲労などです。サンプル評価は、実際のオペレータが現実に近いキャブ、リモコン、操作盤で行うのが最も効果的です。
ジョイスティックはHMI(ヒューマン・マシン・インターフェース)の入力のひとつです。完全なHMIには、ボタン、ディスプレイ、表示灯、シート、操作盤、ソフトウェアロジック、警報なども含まれます。単一部品のパラメータだけを追うのではなく、操作のループ全体を見てください。
業界リンク
産業用操作機器とHMIに関する公開情報。エンジニアの調査・比較にお役立てください。
以下は業界調査のためにのみ掲載している独立した第三者のウェブサイトです。掲載は固道との提携、ライセンス、販売関係を意味するものではありません。
産業用HMIとジョイスティック
ウェブサイトへ ドイツ産業用コントローラとジョイスティック
ウェブサイトへ ドイツジョイスティック、多機能グリップ、操作機器
ウェブサイトへ USA産業用ジョイスティックとHMI
ウェブサイトへ デンマーク移動機械用電子機器とジョイスティック
ウェブサイトへ USA小型ホール式ジョイスティックとスイッチ
ウェブサイトへ情報は各社のウェブサイト更新に伴い変わります。仕様、価格、供給状況、認証、互換性については各社の公式資料に従ってください。
会社概要
01 / 会社
成都固道科技有限公司は、建設機械と特殊機器向けの操作部品を専門としています。電子ジョイスティック、サムジョイスティック、ジョイスティックグリップ、角度センサ——いずれもオペレータのニーズを出発点に、中核構造を当社で設計・検証しており、自社の知的財産権を有しています。当社は2020年に設立されました。
優れた操作部品は シンプルで信頼性が高いべきだと考えています。構造がシンプルなほど摩耗箇所が減り、ロット間のばらつきが小さくなり、コストも管理しやすくなります。それが固道のすべての製品の出発点です。
02 / 創業者
いつからだったか、私は歩くことに夢中になりました。一歩、また一歩。どの一歩も確かで、のびやかで、心地よい——重くもなく、浮つくこともない。どこから始まり、いつ終わるのかもわからず、歩くうちに時間を忘れてしまいます。
会社をつくり、製品をつくることも、歩くことと同じです。平坦なときもあれば、曲がりくねるときもある。平常心で向き合い、一歩一歩前へ——道を尋ね、道に従って歩むのみです。
成都固道——お客様の成功への道を確かなものに。
—— 韓 嘉驊
韓嘉驊は米国マイアミ大学機械工学博士、四川大学機械工学院准教授。米国パーカー・ハネフィン(Parker Hannifin)でシニア・システム研究エンジニアを務めました。機電油圧一体化システムの設計と最適化、革新的な製品開発と設計、車両工学、新エネルギー・省エネルギー技術を専門としています。
プロジェクトリーダーとして、鉱山機械メーカーBucyrus、農業機械メーカーJohn Deere、車載フォークリフトメーカーPrinceton、廃棄物回収企業Waste ManagementおよびHeilの大型機械システム最適化プロジェクトを手がけました。パーカー・ハネフィンを代表して国際建設機械見本市に製品を出展し、2008年には同社の優秀プロジェクト成果賞を受賞しました。
こうした経験をもとに、世界の機械業界で培ったシステム知見を独自の操作部品設計に生かし、大型建設機械および現代の農業機械向けマスターコントローラ(電子ジョイスティック)の工業化を完了。取付寸法わずか10 mmの工業グレード小型ホールジョイスティックを開発し、小型ジョイスティックから大型建設・農業機械用マスターコントローラまで全シリーズの国産化技術開発を実現しました。固道の製品はすべて独自構造で、空圧式2軸中立復帰電子ジョイスティックをはじめ、多くの製品は固道が初めて開発したものです。
上記は発明特許の一部です。このほか油圧変速、省エネ油圧システムなどの発明特許・実用新案があります。
03 / 設計思想
見た目や機能が似ていても、動作原理が同じとは限りません。固道の製品はすべて「もっとシンプルにできないか」という問いから始まります。スプリング復帰、位置保持、ロック、信号検出をより少ない部品で実現し、構造そのものを信頼性の源にしています。シンプルな構造は、組立品質の安定、保守の容易さ、コスト管理の向上につながります。
実際の性能は各機種のデータシートと試験結果に従います。
ゲートパスとロック方式から構造を見直した設計で、従来設計の手直しではありません。
対象シリーズはホール式センシングを採用し、摩耗するブラシや摺動接点がありません。長時間・高頻度の比例操作のために設計されています。
粉じん、湿気、振動、洗浄を考慮した保護・位置決め構造で、確実な固定と長寿命を実現。
金型製作済みの機種は量産品として安定供給します。その他の機種も開発は完了しており、お客様のご要望があれば金型を製作して量産できます。
04 / お問い合わせ
成都固道科技有限公司(Chengdu Gudao Technology Co., Ltd.)
住所:中国四川省成都市武侯区一環路南一段24号(No. 24, Section 1, South 1st Ring Road, Wuhou District, Chengdu, Sichuan, China)
担当:Han Jiahua(韓 嘉驊)
中文地址:成都市武侯区一环路南一段24号(韩嘉骅)
メール: 13980040082@139.com
ウェブサイト:www.gudao-tech.com
電話 / WeChat: +86 139 8004 0082 (WeChatで追加する際は「joystick」とご記入ください。お問い合わせを識別しやすくなります。)
製品選定のご質問やプロジェクトのご要望は、お問い合わせフォームからも送信できます。
プロジェクトを始める
機械とその操作方法をお聞かせください。当社エンジニアが最適な機種選定をお手伝いし、対応する技術資料を提供します。